집단 의사결정에서 정보 없는 개체란 어느 선택지에도 선호가 없어 주변 다수의 움직임을 그대로 따르는 개체를 말한다. 이런 개체를 충분히 섞으면, 강한 선호를 가진 소수가 쥐고 있던 집단의 결정권이 다시 수적 다수에게 돌아온다.
다섯 마리가 이겼다, 그다음 열 마리가 끼어들었다
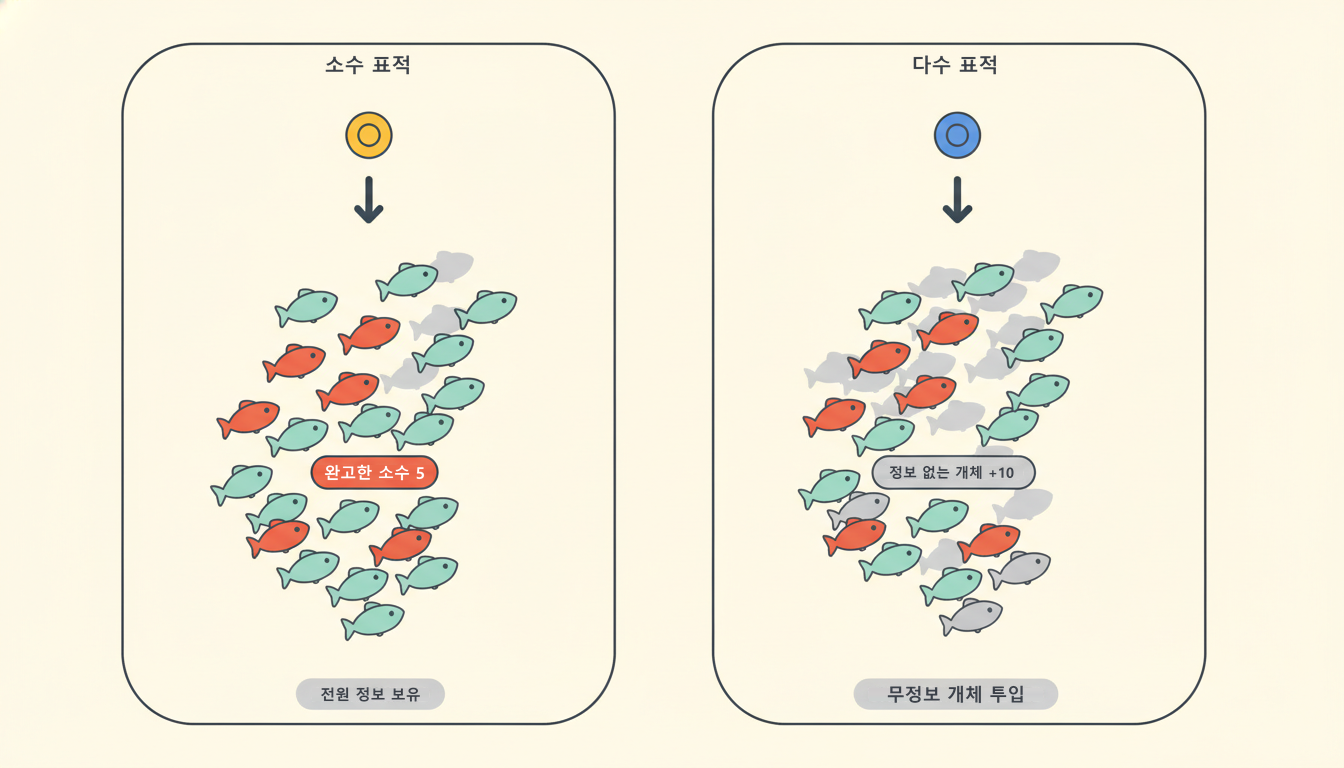
2011년, 프린스턴 대학의 이언 카우진 연구팀은 민물고기인 골든샤이너 열한 마리를 수조에 넣고 두 편으로 갈라 훈련시켰다. 여섯 마리는 파란 표적, 다섯 마리는 노란 표적으로 헤엄치도록 배웠다. 이 실험 조건에서 골든샤이너는 노란색에 스스로 끌렸다. 그래서 노란 표적을 배운 다섯 마리는 훈련 이상으로 자기 목표에 매달렸다. 수가 적은 쪽이 더 완고한 쪽이 된 것이다.
열한 마리를 한꺼번에 풀어놓자 무리는 노란 표적으로 갔다. 다섯이 여섯을 이겼다. 훈련받은 개체만 있는 수조에서는 머릿수보다 고집이 셌다.
연구팀은 여기에 아무 훈련도 받지 않은 물고기를 다섯 마리, 그리고 열 마리 넣어 봤다. 새로 들어온 물고기들은 두 표적 중 어느 쪽도 몰랐고, 어느 쪽도 원하지 않았다. 그런데 이들이 섞이자 무리는 점점 파란 표적으로 향하기 시작했다. 아무것도 모르는 개체를 넣었더니, 아는 개체들 사이의 힘겨루기 결과가 뒤집힌 것이다.
소수의 지배는 무리의 고정된 성질이 아니었다. 구성만 바뀌면 뒤집히는 상태였다. 훈련받지 않은 물고기가 무슨 일을 했는지 보려면, 개체 하나가 무엇을 따라 헤엄치는지부터 정해 두어야 한다.
고집 센 개체와 고집 없는 개체
물고기든 새든 사람이든, 무리 안의 개체는 두 가지를 동시에 따른다. 하나는 주변 이웃이 가는 방향이고, 다른 하나는 자기가 가고 싶은 방향이다. 이 둘의 비율이 그 개체가 얼마나 완고한지를 정한다. 이웃 쪽으로 저울이 기울면 잘 휩쓸리는 개체이고, 자기 표적 쪽으로 기울면 남이 뭐라 하든 자기 길을 가는 개체다. 이 비율에 붙은 이름이 선호 강도 $\omega$다. 여기서 완고함은 성격이 아니라 사회적 영향에 대한 비타협 정도를 뜻한다.
선호 강도 $\omega$는 사회적 끌림 대비 자기 표적 고집의 비다. $\omega$가 0이면 이웃만 따르고 자기 목표는 없다. $\omega$가 커질수록 이웃이 어디로 가든 자기 표적 쪽으로 방향을 되돌린다. 정보 없는 개체는 정의상 $\omega = 0$인 개체다.
그렇다면 $\omega = 0$인 개체는 집단의 결정에 아무 기여도 하지 않는 중립적 존재일까. 공간도 물리도 다 걷어낸 최소 모형으로 먼저 확인해 보자. 개체는 위치도 속도도 없고, 지지하는 표적만 하나 갖는다.
매 시각 개체 하나가 아무나 셋을 골라 보고 그중 다수가 지지하는 표적으로 갈아탄다. 정보를 가진 개체는 일정 확률 $\omega$로 이 사회적 절차를 건너뛰고 자기 표적을 고수한다. 전체의 80퍼센트가 한 표적에 모이면 그 판은 끝난 것으로 본다. 이 규칙만 두고 선호 없는 개체를 0개부터 30개까지 늘려 가며, 다수 표적이 이긴 판의 비율을 세어 보자.
import random

N1, N2 = 6, 5          # 다수 6마리(표적 A), 소수 5마리(표적 B)
W1, W2 = 0.3, 0.6      # 선호 강도: 소수가 두 배 완고하다

def look_around(side, pool, rng):        # 아무나 셋을 보고 그중 다수를 따른다
    a, b, c = rng.sample(pool, 3)
    return 1 if side[a] + side[b] + side[c] >= 2 else 0

def one_trial(n3, seed):
    rng = random.Random(seed)
    omega = [W1] * N1 + [W2] * N2 + [0.0] * n3
    target = [0] * N1 + [1] * N2 + [0] * n3
    n = N1 + N2 + n3
    side = [0] * N1 + [1] * N2 + [0] * n3
    for i in range(N1 + N2, n):          # 무정보 개체는 도착해서 한 번 둘러본다
        side[i] = look_around(side, list(range(N1 + N2)), rng)
    everyone = list(range(n))
    for _ in range(20000):
        b = sum(side)
        if b <= 0.2 * n: return 0        # 80%가 다수 표적으로 모였다
        if b >= 0.8 * n: return 1        # 80%가 소수 표적으로 모였다
        i = rng.randrange(n)
        if rng.random() < omega[i]:
            side[i] = target[i]          # 자기 표적을 고집한다
        else:
            side[i] = look_around(side, everyone[:i] + everyone[i+1:], rng)
    return None

print("N3    다수 승   소수 승   P(다수 표적)")
for n3 in (0, 5, 10, 20, 30):
    r = [one_trial(n3, s) for s in range(3000)]
    maj, mino = r.count(0), r.count(1)
    print(f"{n3:<6}{maj:<9}{mino:<9}{maj / (maj + mino):.3f}")
N3 다수 승 소수 승 P(다수 표적)
0 782 2218 0.261
5 1103 1897 0.368
10 1246 1754 0.415
20 1564 1436 0.521
30 1714 1286 0.571정보를 가진 열한 개체만 있을 때, 수가 많은 쪽이 이기는 판은 네 판 중 한 판꼴이다(0.261). 여기에 아무 선호도 없는 개체를 서른 개 섞자 그 비율이 0.571까지 올라간다. 정보 보유자 중 다수가 차지하는 몫은 6/11, 약 0.545다. 회복은 그 선까지 갔다가 살짝 넘어선 셈이다.
이유는 셋을 보고 다수를 따르는 규칙에 있다. 여섯 대 다섯에서 무작위로 셋을 뽑으면 그중 다수가 여섯 쪽일 확률은 6/11이 아니라 0.576이다. 조금 더 많다는 사실이 뽑기 한 번을 거치면서 조금 더 크게 불어난다. 선호가 없는 개체는 그 불어난 값을 그대로 받아 자기 지지로 삼고, 다음 개체가 볼 때는 다수 쪽 머릿수가 한 명 더 늘어 있다. 이 되먹임은 머릿수만 세지 고집의 세기는 세지 않는다.
소수가 이기는 조건을 직접 돌려봤다
최소 모형은 기전을 보여주지만 물고기를 설명하지는 못한다. 실제 무리는 공간에서 서로를 피하고, 붙고, 방향을 맞춘다. 그래서 재현 모형을 하나 만들어 직접 굴렸다. 개미 맴돌이 편에서 썼던 것과 같은 자기추진입자(self-propelled particle, SPP) 3존 골격에 선호 항을 하나 더한 2차원 모형이다.
개체 구성은 원논문을 따랐다. 다수 6개체(선호 강도 0.3 고정), 소수 5개체, 그리고 선호 강도가 0인 무정보 개체다. 표적 두 개는 원점에서 거리 70에 두고 사이각은 30도다. 전체 개체의 80퍼센트 이상이 한 표적 반경 12 안에 들어오면 합의로 판정한다. 12,000스텝 안에 그러지 못하면 무합의로 기록한다. 조건마다 시드 0부터 149까지 독립 초기조건 150회를 돌렸고, 합의에 도달한 시행만 분모에 넣었다.
파라미터를 이렇게 고른 경위는 숨길 이유가 없다. 처음 잡은 사이각 70도와 사회적 반경 15에서는 무리가 두 갈래로 갈라지는 판이 40퍼센트를 넘었다. 사이각 세 값과 반경 두 값을 격자로 훑어(셀당 30회) 분열이 한 판도 나오지 않은 사이각 30도, 반경 25를 택했다. 도달 판정도 처음에는 무게중심 기준이었다. 그런데 큰 무리가 자연스럽게 퍼지는 것을 분열로 잘못 읽었다. 그래서 위의 80퍼센트 기준으로 바꿨다.
먼저 전원이 정보를 가진 세계에서 소수의 선호 강도만 올려 봤다. 다수와 소수가 똑같이 0.3일 때는 다수 표적 도달 비율이 0.611로 기준선 0.545보다 높다. 소수의 선호 강도를 0.60까지 올리면 이 값이 0.168까지 단조롭게 내려간다. 다섯 판 중 네 판꼴로 다섯 개체가 여섯 개체를 이긴다는 뜻이다.
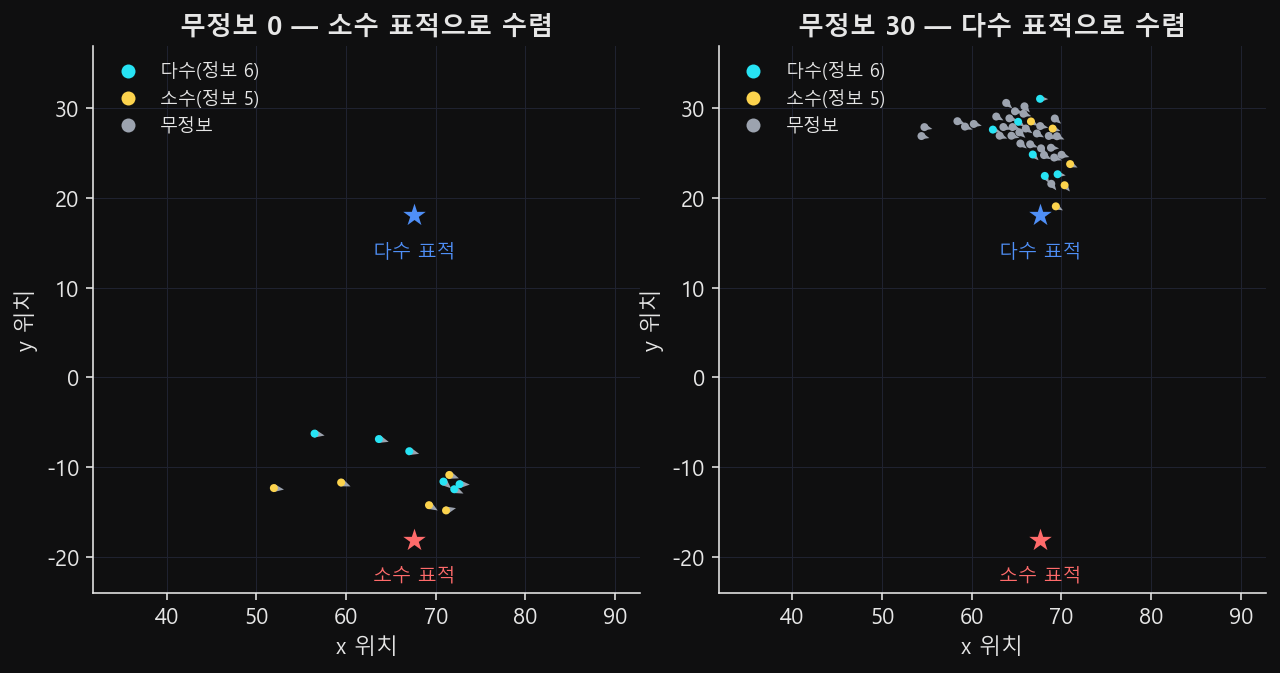
그림 1의 왼쪽이 그 상태다. 완고한 소수는 정보가 전원에게 있는 세계에서 수적 열세를 뒤집는다. 오른쪽 패널은 다음 절에서 다룰 회복 상태를 미리 보여준다.
정보 없는 개체를 섞자 다수가 돌아왔다
소수 지배가 뚜렷한 지점(소수 선호 강도 0.60)을 출발점으로 잡았다. 여기에 선호 강도 0인 무정보 개체를 0개부터 80개까지 늘려 가며 같은 150회씩을 돌렸다. 아래 표의 값은 모두 이 재현 모형의 것이며 원논문 수치가 아니다.
| 무정보 수 | 다수 승 | 소수 승 | 무합의 | 합의 시행 | 다수 표적 비율 |
|---|---|---|---|---|---|
| 0 | 25 | 124 | 1 | 149 | 0.168 |
| 5 | 36 | 114 | 0 | 150 | 0.240 |
| 10 | 57 | 92 | 1 | 149 | 0.383 |
| 15 | 66 | 84 | 0 | 150 | 0.440 |
| 20 | 63 | 78 | 9 | 141 | 0.447 |
| 30 | 58 | 57 | 35 | 115 | 0.504 |
| 40 | 29 | 39 | 82 | 68 | 0.426 |
| 60 | 16 | 23 | 111 | 39 | 0.410 |
| 80 | 9 | 8 | 133 | 17 | 0.529 |
세 단계로 읽힌다. 무정보 개체가 0개에서 30개로 늘어나는 동안 다수 표적 비율은 0.168에서 0.504까지 단조롭게 올라간다. 정점을 지나면 다시 내려간다. 그리고 무정보가 40개에 이르면 무합의가 판의 절반을 넘어서고, 80개인 조건에서는 150판 중 133판이 두 표적 중 어디에도 닿지 못한다.
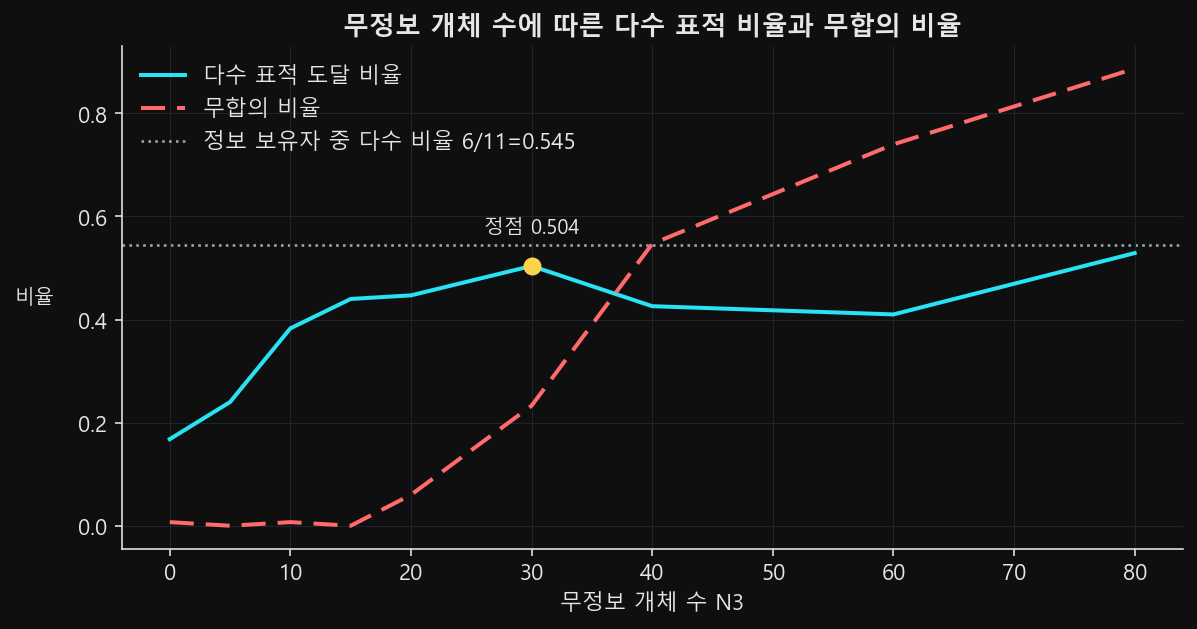
그림 2에서 두 곡선이 엇갈리는 모양이 이 절의 요지다. 회복하는 힘과 무너뜨리는 힘이 같은 축 위에 있다. 무정보 개체를 늘리는 한 번의 조작이 두 효과를 동시에 키운다.
여기서 재현이 원논문에 닿지 못한 지점을 밝혀 둔다. 원논문의 해당 그림에서는 회복 곡선이 기준선 위로 올라가서, 통제가 다수에게 확실히 되돌아간다. 이 재현의 정점은 0.504이고, 합의 115판 중 58승에서 나온 값이라 윌슨 95퍼센트 신뢰구간이 대략 0.41에서 0.59에 걸친다. 기준선 0.545를 넘었다고 통계적으로 말할 수 없는 폭이다. 소수 지배가 풀린 것까지는 재현됐지만 다수 우위 복귀까지는 가지 못했다. 사회적 반경을 15로 줄여 국소 상호작용을 강화한 프로브에서도 이 결론은 바뀌지 않았다.
표의 마지막 줄에 있는 0.529는 합의 17판 위에서 계산된 값이고 신뢰구간이 0.31에서 0.74까지 벌어진다. 이 값 하나만 떼어 회복이 다시 좋아졌다고 읽어서는 안 된다. 무합의가 늘어난 조건에서는 분모가 얇아져 비율이 쉽게 흔들린다.
왜 하필 이 지점에서 뒤집히는가
이 회복의 기전은 최소 모형에서 이미 본 것이다. 무정보 개체는 자기가 지각한 국소 다수를 확률적으로 채택하는데, 그 채택이 약한 수적 우위를 더 큰 우위로 증폭한다. 완고한 소수가 가진 무기는 세기이지 머릿수가 아니어서, 머릿수만 세는 이 되먹임에 끼어들 자리가 없다.
방향을 결정하는 식은 한 줄이면 된다. 각 개체는 이웃에게서 받은 사회적 방향을 단위벡터로 만든다. 거기에 자기 선호 방향을 선호 강도만큼 얹고, 그 합을 다시 단위벡터로 만든다.
식 1에서 $\omega = 0$을 넣으면 두 번째 항이 사라진다. 남는 것은 이웃에게서 받은 사회적 방향뿐이다. 무정보 개체가 무리에 기여하는 것은 방향이 아니라 머릿수다.
동역학으로 보면 이 회복은 조금씩 밀어붙인 결과가 아니다. 원논문은 적응 네트워크 모형에서 무정보 개체의 밀도가 임계값을 넘는 순간 다수-지배 안정 상태가 새로 생겨나는 안장-노드 분기를 보인다. 임계 아래에서는 소수-지배 상태만이 유일한 안정 상태라서 무정보를 조금 넣는 것으로는 방향이 바뀌지 않는다. 임계를 넘으면 갈 수 있는 상태 자체가 하나 더 생긴다.
물고기가 확인한 것, 그리고 이 장치가 못 하는 것
모형이 예측한 것을 원논문은 실제 물고기로 확인했다. 소수를 노란 표적에 훈련시킨 본실험에서, 미훈련 개체를 0마리, 5마리, 10마리로 늘리자 다수 표적으로 가는 판이 점점 늘었다. 지점당 18판씩 돌린 결과에 일반화선형모형을 적합해 우도비 검정을 하면 통계량이 5.60, $P = 0.018$이 나온다.
대조실험이 이 결과에 무게를 싣는다. 이번에는 다수를 노란 표적에 훈련시켜, 수가 많은 쪽이 동시에 완고한 쪽이 되게 했다. 다수는 전체 판의 72퍼센트에서 이겼다. 미훈련 개체를 0마리, 5마리, 10마리 넣어도 18판 중 각각 12판, 16판, 11판으로 거의 변하지 않았다($P = 0.71$). 통제할 것이 없는 상황에서는 미훈련 개체가 아무 일도 하지 않는다.

그림 3의 세 막대는 참조선 위에서 거의 평평하다. 미훈련 개체를 열 마리까지 늘려도 다수의 승수는 위아래로 몇 판 흔들릴 뿐이다. 완고한 쪽과 수가 많은 쪽이 같으면 미훈련 개체가 뒤집을 것 자체가 없다. 본실험에서 본 회복이 우연한 흔들림이 아니었다는 근거를 이 무변화가 대신 세워 준다. 저자들이 단정적으로 말하는 구간도 딱 이 대목까지다.
그다음부터가 조심스럽다. 저자들은 두 가지를 직접 경고했다. 첫째 경고는 이 효과가 개체 수에 대해 단조롭지 않다는 것이다. 정보 없는 개체가 너무 많아지면 어느 쪽도 돕지 않고 잡음이 계를 지배한다. 이 재현 모형에서 무정보가 40개에 이르자 무합의가 절반을 넘어선 것이 같은 현상이다.
둘째 경고는 더 무겁다. 이 장치는 소수 의견의 내용을 읽지 않는다. 다수에게 결정권을 돌려주는 힘은 어느 쪽 주장이 옳은지와 무관하게 작동하므로, 근거가 탄탄한 소수 의견도 근거 없는 소수 의견과 똑같이 눌린다.
사람 집단으로 넘어가는 대목에서 저자들은 이 원리가 확장될 수 있다고 시사하는 선에 머문다. 물고기 열한 마리와 사람의 정치 사이에는 이 실험이 건너지 않은 거리가 있다. 그 거리는 이 논문이 메운 것이 아니다.
정보 없는 개체를 섞으면 완고한 소수가 쥐고 있던 결정권이 풀린다. 재현 모형에서도 물고기 실험에서도 결과는 같은 방향을 가리켰다. 이 결론까지는 마음 놓고 말할 수 있다.
그 뒤로는 조건이 붙는다. 섞는 양이 임계를 넘으면 회복 대신 무합의가 온다. 그리고 눌린 소수가 옳은 쪽이었는지를, 이 장치는 끝내 묻지 않는다.
더 읽기
- Couzin, I. D. et al. "Uninformed Individuals Promote Democratic Consensus in Animal Groups." Science 334, 1578–1580 (2011). https://doi.org/10.1126/science.1210280
- Huepe, C., Zschaler, G., Do, A.-L., Gross, T. "Adaptive-network models of swarm dynamics." New Journal of Physics 13, 073022 (2011). https://doi.org/10.1088/1367-2630/13/7/073022
- Couzin, I. D., Krause, J., Franks, N. R., Levin, S. A. "Effective leadership and decision-making in animal groups on the move." Nature 433, 513–516 (2005). https://doi.org/10.1038/nature03236